
【知识笔记】机器人学基础-运动学
取自我的Obsidian笔记,因为最近在做一个机械臂的课设发现比较常用所以取出来发一篇。
完整的笔记开源:General-M-P-Base
位姿描述
位置描述
点P在直角坐标系A中的位置描述:
姿态描述
坐标系
位姿描述
综合以上二者.
$${B}={B^AR\quad {}^AP{BO}}$$
运动坐标系描述
运动坐标系的坐标轴单位矢量常用
坐标变换
平移坐标变换
已知点P在坐标系B中的坐标,则P在坐标系A中坐标:
旋转坐标变换
已知点P在坐标系B中的坐标,则P在坐标系A中坐标:
平移+旋转坐标变换
已知点P在坐标系B中的坐标,则P在坐标系A中坐标:
$${}^AP={}B^AR^BP+{}^AP{BO}$$
齐次变换
上一式的齐次变换形式:
其简记为:
其中
$$ {}_B^A\boldsymbol{T}=\begin{bmatrix}{}B^A\boldsymbol{R}&{}^A\boldsymbol{P}{B0}\ 0&1\end{bmatrix}$$
称为齐次变换矩阵.
要记住的齐次变换矩阵
- 平移齐次变换矩阵
- 旋转齐次坐标矩阵
正运动学
连杆的编号
连杆0(机架)->关节1->连杆1->关节2->连杆2->……
D-H参数
- 连杆长度
: 就是两轴之间公垂线长度 - 连杆转角
: 关节轴之间绕公垂线旋转的角度 - 偏距
: 公垂线之间的距离 - 关节角
: 公垂线之间的夹角

在实际结构确定后,一个关节就只有一个变量,
D-H方法
D-H方法就是通过上述四个参量和变换矩阵来进行运动学解算的方法。
最重要的要背的,变换矩阵:
$$i^{i-1}\boldsymbol{T}=\mathrm{Rot}(x,a{i-1})\times\mathrm{Trans}(x,a_{i-1,})\times\mathrm{Rot}(z,\theta_i)\times\mathrm{Trans}(z,d_i)$$
$$i^{i-1}\boldsymbol{T}=\begin{bmatrix}c\theta_i&-s\theta_i&0&a{i-1}\ s\theta_ic\alpha_{i-1}&c\theta_ic\alpha_{i-1}&-s\alpha_{i-1}&-d_is\alpha_{i-1}\ s\theta_is\alpha_{i-1}&c\theta_is\alpha_{i-1}&c\alpha_{i-1}&d_ic\alpha_{i-1}\ 0&0&0&1\end{bmatrix}$$
雅可比公式
定义:机器人的操作速度与关节速度的线性变换.
记六自由度机器人的运动方程为:
其中
则雅可比矩阵关系式: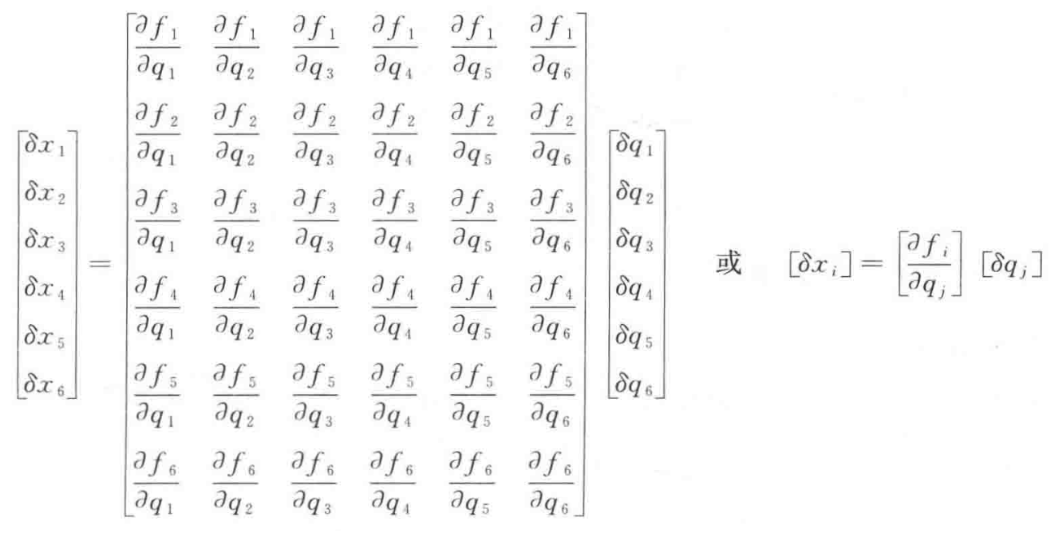
针对六自由度机器人改一下变量名称,则有:
计算题的话直接代入即可.
动力学方程(只考拉格朗日法)
静态特性与动态特性
静态特性
力和力矩
动态特性
- 稳定性
主要涉及系统与性能过程中振动 - 空间分辨度和精度
空间分辨度指明了系统能够区别工作空间所需要的最小运动增量。
机器人精度包含:- 各控制部件的分辨度
- 各机械部件的偏差
- 某个任意的从未接近的固定位置
- 重复性
即前面提到过的重复定位精度,指机器人自身重复到达同一目标位置的能力 - 固有频率
固有频率是指系统在收到外界激励产生运动时发生自然振动的频率